


ROBOTIS TURTLEBOT3 Waffle Pi RPi4 4GB


 Paga entro 30 giorni
Descrizione
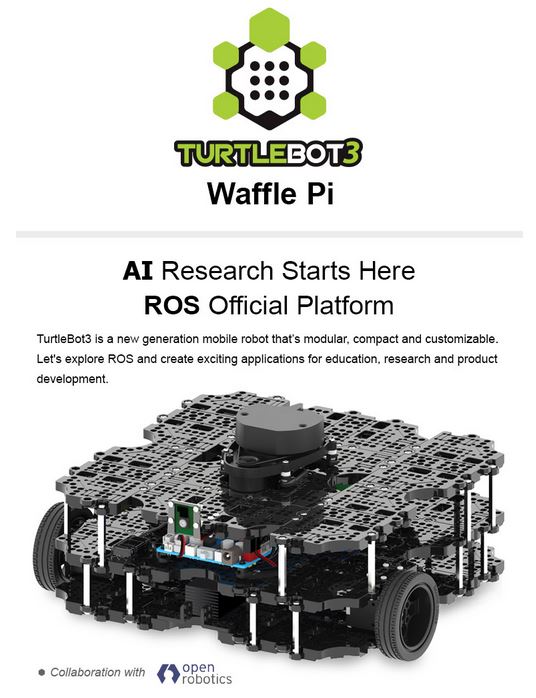
Il ROBOTIS TURTLEBOT3 è la piattaforma di sviluppo ufficiale di ROS.org per aziende, istituti di ricerca e università.
Il Robot Operating System (ROS) è un framework/middleware basato sull'open source per lo sviluppo di sistemi autonomi. ROS dispone di una vasta comunità di utenti, grazie alla quale le possibilità del framework vengono costantemente ampliate. Il Turtlebot3 Waffle è dotato di una scheda di sviluppo Raspberry Pi, di un sistema LiDAR ROBOTIS a 360°, di un'unità di controllo OpenCR, di una fotocamera Raspberry Pi e di due servomotori Dynamixel per la locomozione.
ROBOTIS OpenManipulator
Oltre a ulteriori sensori, il ROBOTIS Waffle Pi può essere integrato anche con un braccio robotico OpenManipulator, acquistabile separatamente. Come l'intero Waffle Pi, è completamente open source e dispone di un'eccellente documentazione, consentendo di iniziare subito a studiare algoritmi per la manipolazione mobile.
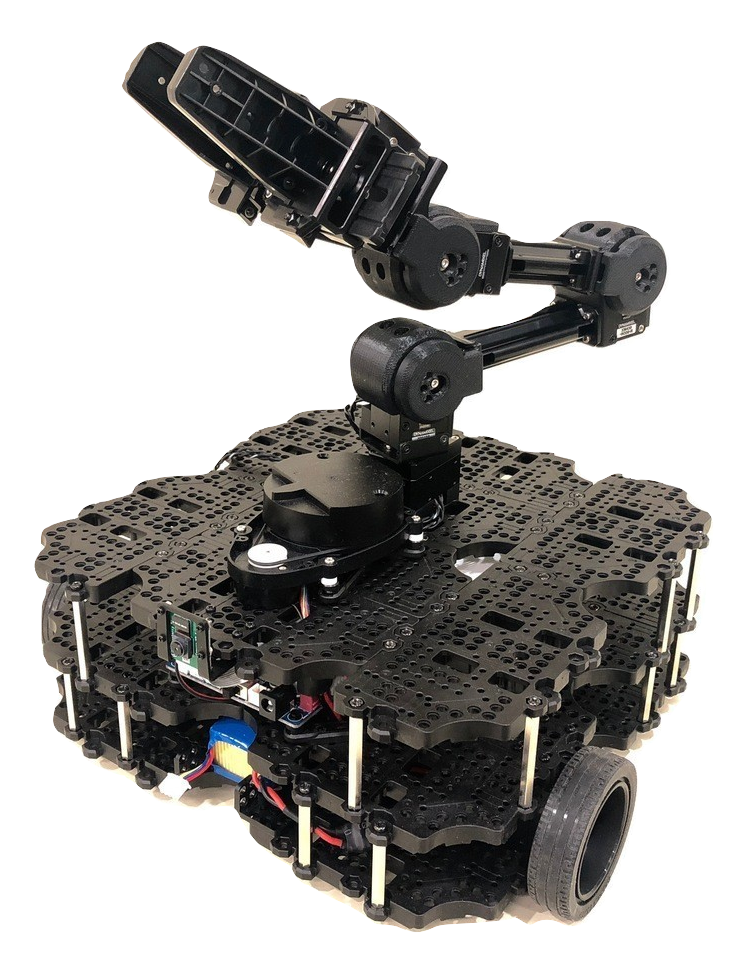
Cosa rende questo robot così unico e cosa posso farci?
Il ROBOTIS TURTLEBOT3 è probabilmente la piattaforma di sviluppo attualmente più economica nel settore SLAM e della navigazione. Grazie ai componenti di alta qualità, è possibile generare ed elaborare dati di misurazione affidabili. Inoltre, la scheda controller OpenCR offre numerose possibilità di espansione, ad esempio per controllare un braccio robotico o implementare ulteriori sensori. Gli ambiti di applicazione ideali del ROBOTIS Waffle sono lo SLAM e la navigazione.
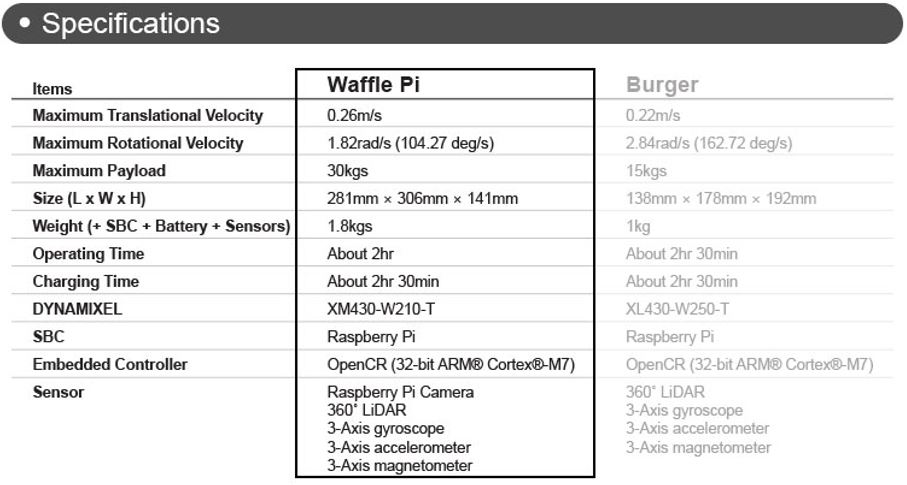
Dati tecnici
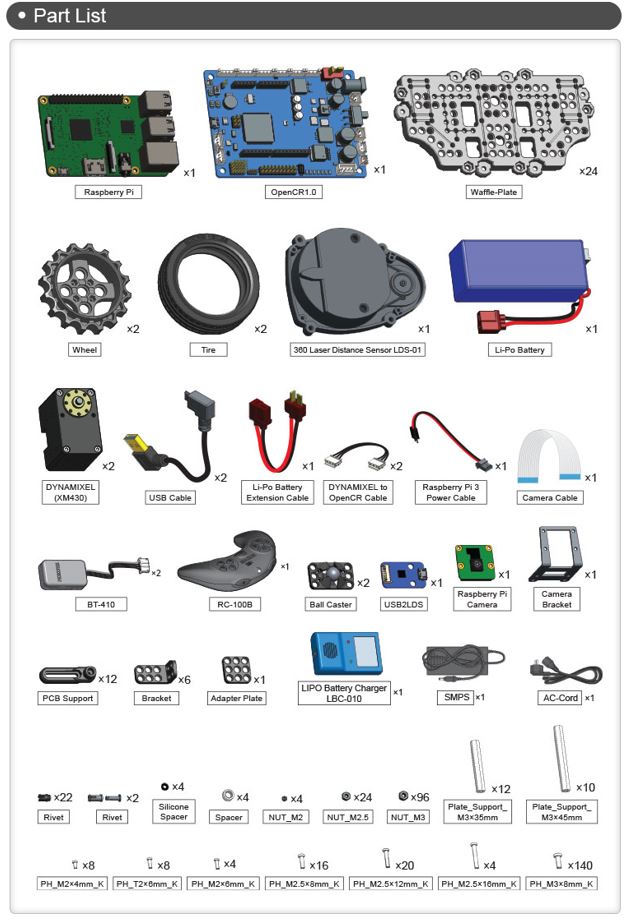
Contenuto della confezione
Dati tecnici
Base 1 Angabe
Prodotti simili
Caricamento delle raccomandazioni sui prodotti
IVA inclusa, escluse spese di spedizione