


ROBOTIS TURTLEBOT3 Burger RPi4 4GB


 Paga entro 30 giorni
Descrizione
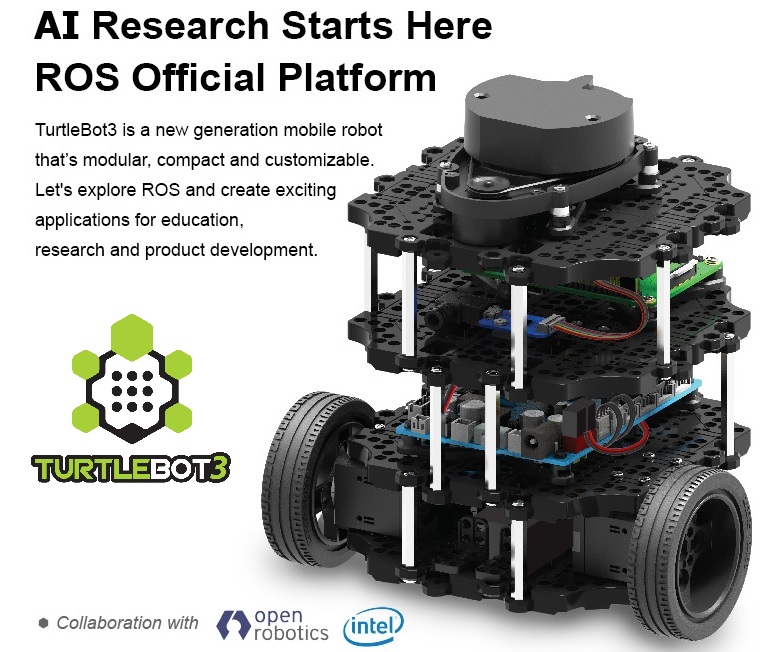
Il ROBOTIS TURTLEBOT3 è la piattaforma di sviluppo ufficiale di ROS.org per aziende, istituti di ricerca e università.
Il Robot Operating System (ROS) è un framework/middleware open source per lo sviluppo di sistemi autonomi. ROS dispone di una vasta comunità di utenti, per cui le possibilità del framework vengono costantemente ampliate. Il Turtlebot3 Burger è dotato di un Raspberry Pi 4 da 4 GB, di un sistema LiDAR ROBOTIS a 360°, di un'unità di controllo OpenCR e di due servomotori Dynamixel per la locomozione.
Cosa rende questo robot così unico e cosa posso farci?
Il ROBOTIS TURTLEBOT3 è probabilmente la piattaforma di sviluppo attualmente più economica per SLAM e navigazione. Grazie ai componenti di alta qualità, è possibile generare ed elaborare dati di misurazione affidabili. Inoltre, la scheda controller OpenCR offre numerose possibilità di espansione, ad esempio per controllare un braccio robotico o implementare ulteriori sensori. Gli ambiti di applicazione ideali del ROBOTIS Burger sono lo SLAM e la navigazione.
Dati tecnici

Contenuto della confezione

Dati tecnici
Base 1 Angabe
Prodotti simili
Caricamento delle raccomandazioni sui prodotti
IVA inclusa, escluse spese di spedizione