


ROBOTIS TURTLEBOT3 Burger RPi3


 Payer dans 30 jours
Description
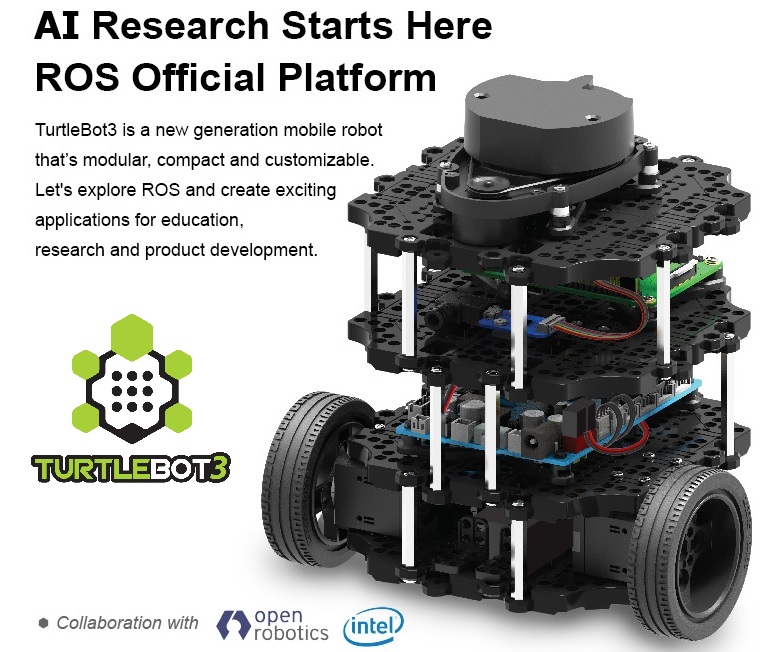
Le ROBOTIS TURTLEBOT3 est la plateforme officielle de développement de ROS.org destinée aux entreprises, aux instituts de recherche et aux universités.
Le Robot Operating System (ROS) est un framework/middleware open source destiné au développement de systèmes autonomes. ROS dispose d'un grand nombre d'utilisateurs, ce qui permet d'étendre constamment les possibilités du framework. Le Turtlebot3 Burger est équipé d'un Raspberry Pi 3, d'un système LiDAR ROBOTIS à 360°, d'une unité de commande OpenCR et de deux servomoteurs Dynamixel pour se déplacer.
Qu'est-ce qui rend ce robot si unique et que puis-je faire avec lui ?
Le ROBOTIS TURTLEBOT3 est probablement actuellement la plateforme de développement la moins chère dans le domaine du SLAM et de la navigation. Grâce à ses composants de haute qualité, il permet de générer et de traiter des données de mesure fiables. En outre, la carte contrôleur OpenCR offre de nombreuses possibilités d'extension, par exemple pour piloter un bras robotique ou intégrer d'autres capteurs. Les domaines d'application privilégiés du ROBOTIS Burger sont le SLAM et la navigation.
Caractéristiques techniques

Contenu de la livraison

Caractéristiques techniques
Base 1 Angabe
Produits similaires
Chargement des recommandations de produits
TVA incluse, hors frais de port