


ROBOTIS TURTLEBOT3 Waffle Pi RPi4 4 GB


 Pagar en 30 días
Descripción
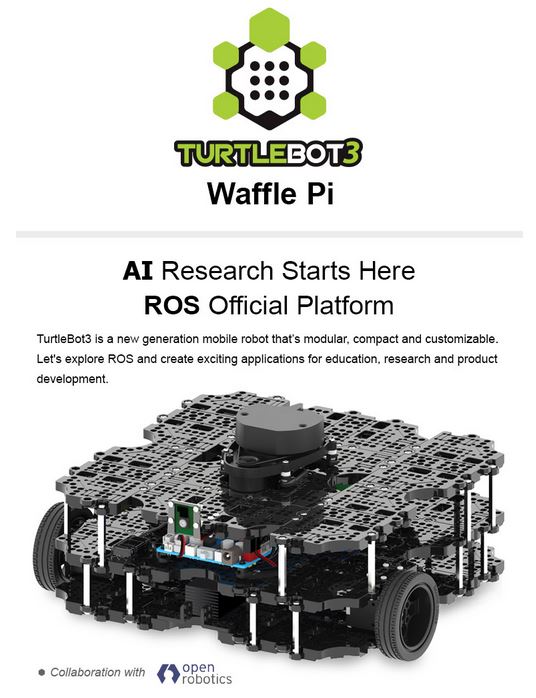
El ROBOTIS TURTLEBOT3 es la plataforma de desarrollo oficial de ROS.org para empresas, instituciones de investigación y universidades.
El Robot Operating System (ROS) es un framework/middleware basado en código abierto para el desarrollo de sistemas autónomos. ROS cuenta con una gran comunidad de usuarios, por lo que las posibilidades del framework se amplían constantemente. El Turtlebot3 Waffle está equipado con una placa de desarrollo Raspberry Pi, un sistema LiDAR de 360° de ROBOTIS, una unidad de control OpenCR, una cámara Raspberry Pi y dos servomotores Dynamixel para desplazarse.
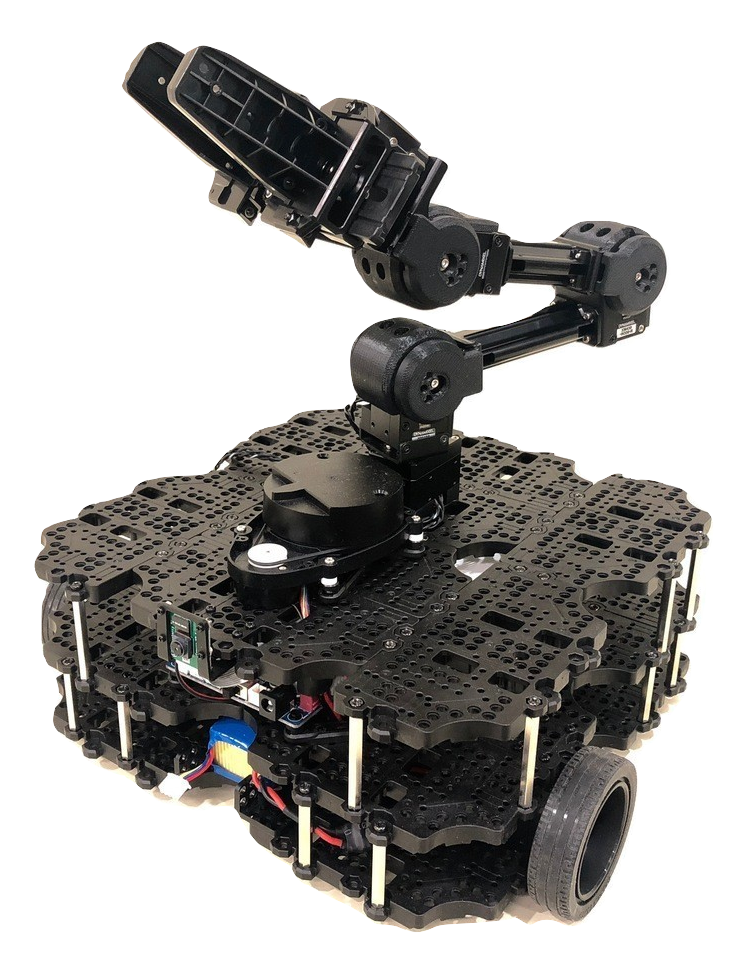
ROBOTIS OpenManipulator
El ROBOTIS Waffle Pi puede complementarse con sensores adicionales y también con un brazo robótico OpenManipulator, que se puede adquirir opcionalmente. Al igual que todo el Waffle Pi, es completamente de código abierto y está muy bien documentado, por lo que permite empezar inmediatamente a investigar algoritmos para la manipulación móvil.
¿Qué hace que este robot sea tan único y qué puedo hacer con él?
El ROBOTIS TURTLEBOT3 es probablemente la plataforma de desarrollo más económica disponible actualmente en el ámbito del SLAM y la navegación. Gracias a sus componentes de alta calidad, permite generar y procesar datos de medición fiables. Además, la placa controladora OpenCR ofrece numerosas posibilidades de ampliación, por ejemplo, para controlar un brazo robótico o implementar sensores adicionales. Las áreas de aplicación predestinadas del ROBOTIS Waffle son el SLAM y la navegación.
Datos técnicos
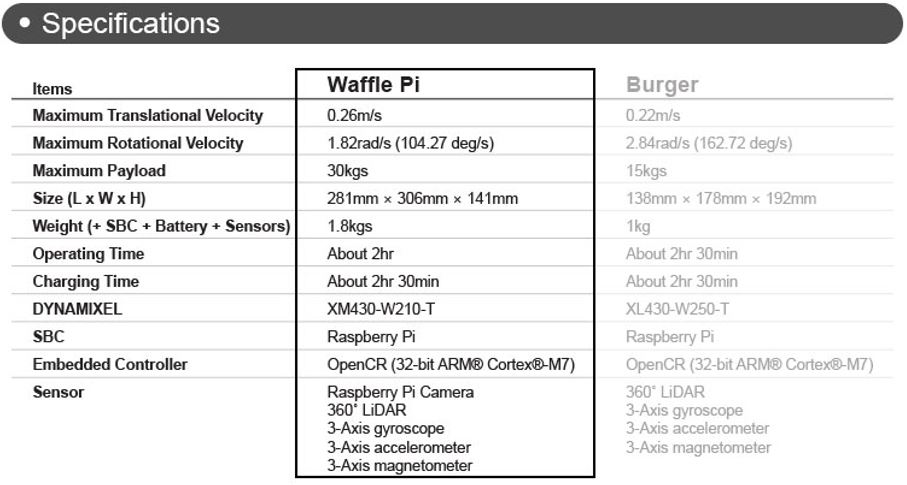
Contenido del paquete
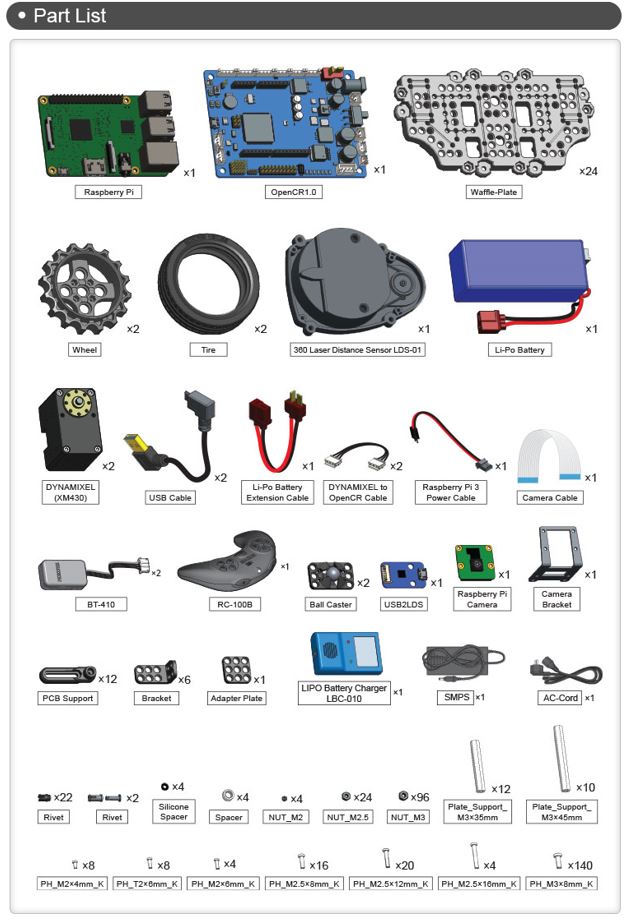
Datos técnicos
Ampliado 1 Angabe
Productos similares
Carga de recomendaciones de productos
IVA incl., más gastos de envío